
🤖 Τι θα κάνουμε σήμερα;
Σήμερα θα φτιάξετε το δικό σας ρομπότ R2! Θα το συναρμολογήσετε κομμάτι κομμάτι και μετά θα το ελέγξετε προσεκτικά με τα μάτια και τα χέρια σας, σαν πραγματικοί μηχανικοί. Δεν θα ανοίξουμε καμία εφαρμογή! Μόνο κατσαβίδι και παρατηρητικότητα.
🎯 Τι θα μάθουμε;
- Να διαβάζουμε τις οδηγίες και τις φωτογραφίες βήμα βήμα
- Να ξεχωρίζουμε τα εξαρτήματα του ρομπότ και τι κάνει το καθένα
- Να βιδώνουμε σωστά, χωρίς να σφίγγουμε υπερβολικά
- Να κάνουμε οπτικό έλεγχο πριν ενεργοποιηθεί οποιοδήποτε ρομπότ
🧰 Υλικά
- 1 κιτ R2 (όλα τα εξαρτήματα σε ένα κουτί)
- Το κατσαβίδι και το κλειδί Allen που υπάρχουν στο κουτί
- 6 μπαταρίες AA (θα τις βάλουμε στο τέλος)
- Ένα τραπέζι με χώρο και καλή διάθεση 😄
📌 Σημείωση: Δουλεύετε ανά ομάδα. Ένας βιδώνει, ένας διαβάζει το βήμα, ένας ελέγχει. Αλλάζετε ρόλους σε κάθε βήμα!
🔩 Βήμα 1: Η βάση και τα χάλκινα στηρίγματα
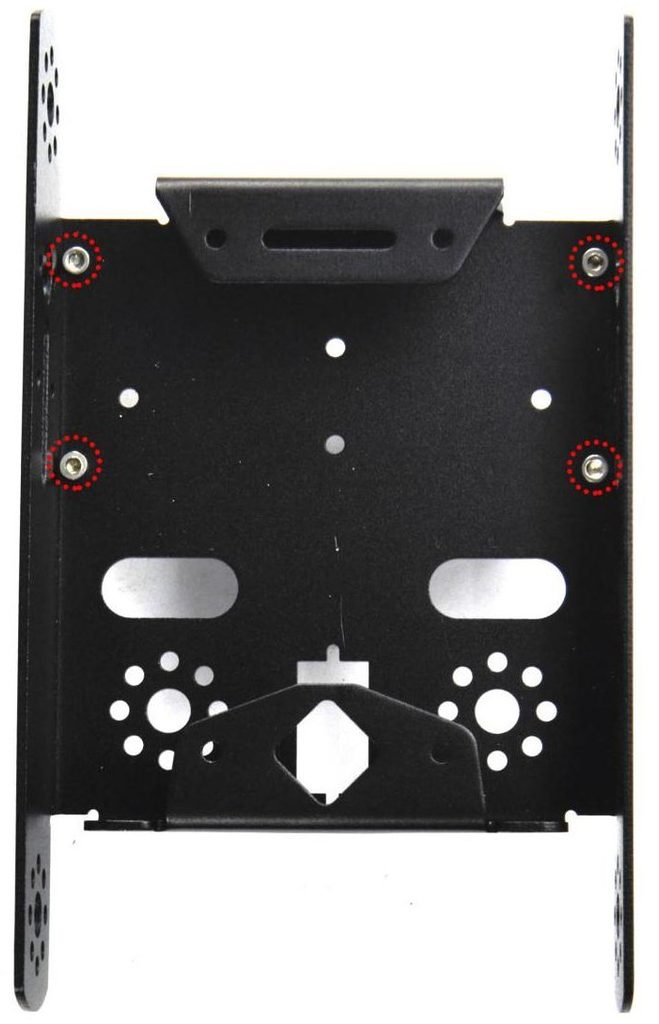
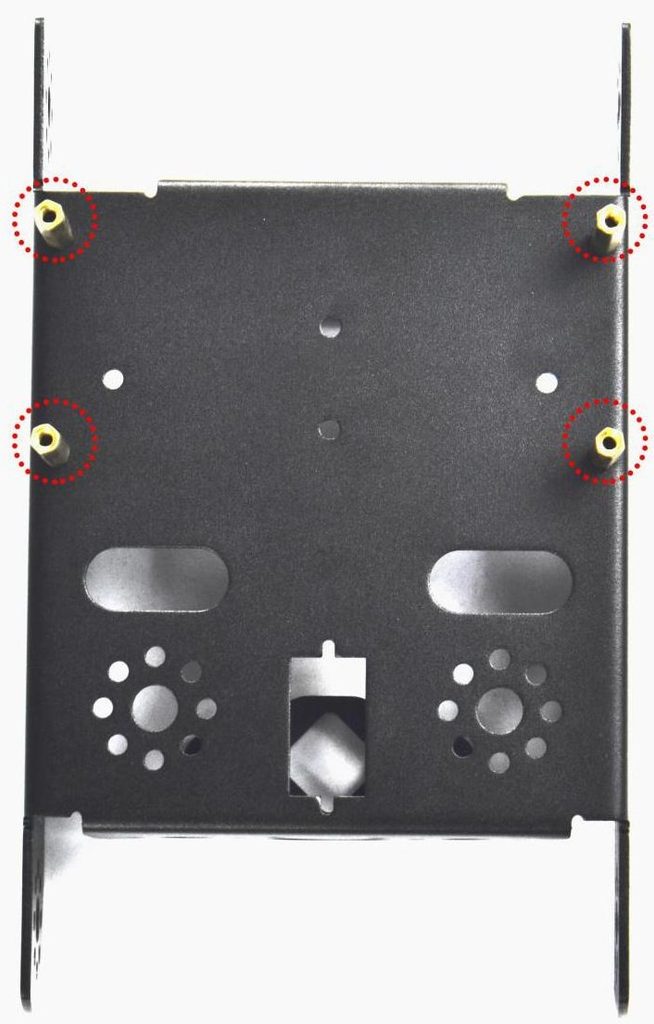
Βάλτε στο τραπέζι τη μαύρη βάση, 4 μικρές βίδες (M3×8) και 4 μακριά χάλκινα στηρίγματα (M3×40).
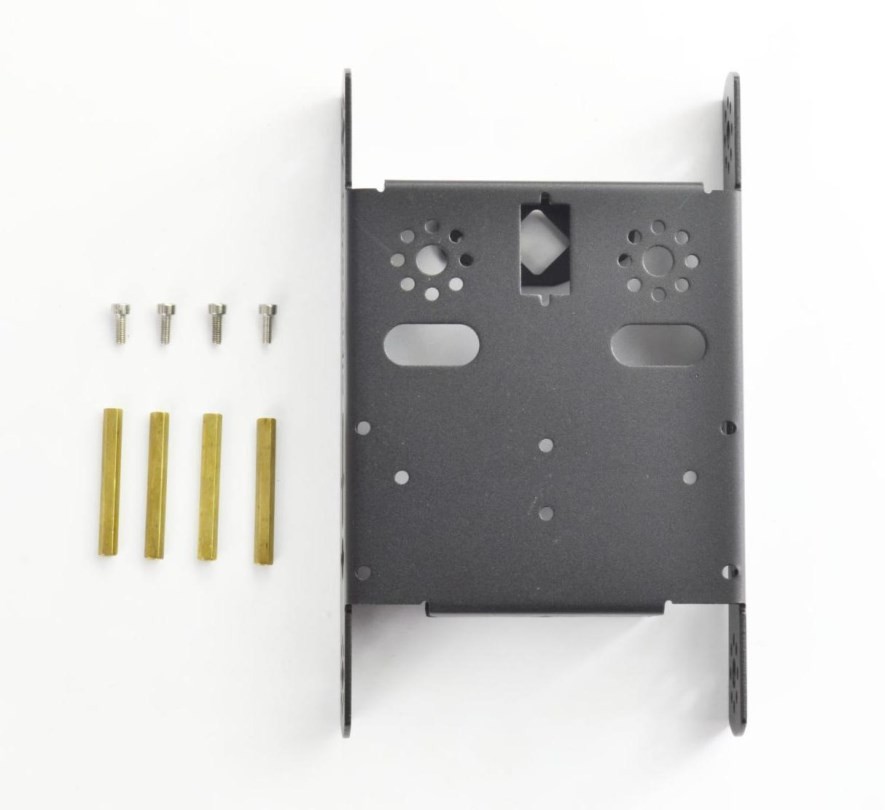
Βιδώστε τα 4 χάλκινα στηρίγματα στις 4 γωνίες της βάσης, με τις 4 βίδες από την άλλη πλευρά.
⚙️ Βήμα 2: Οι κινητήρες
Έχουμε δύο κίτρινους κινητήρες. Προσοχή στα καλώδια: ο κινητήρας με το κοντό καλώδιο λέγεται MA και πάει αριστερά. Αυτός με το μακρύ καλώδιο λέγεται MB και πάει δεξιά.
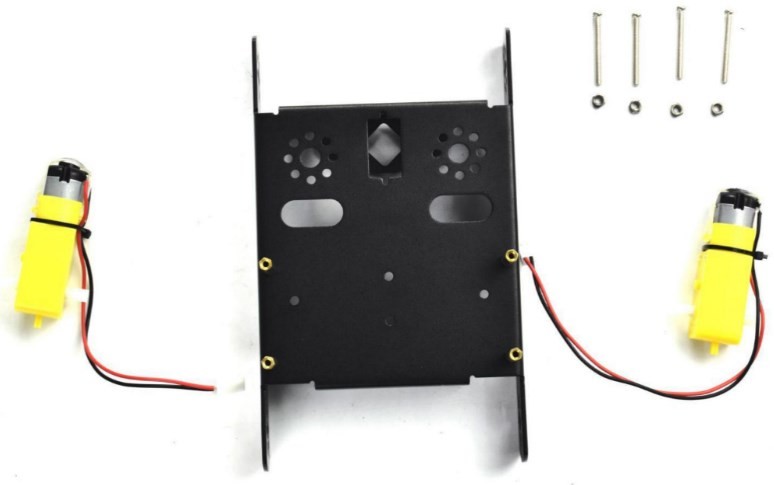
Στερεώστε κάθε κινητήρα με 2 βίδες M3×30 και 2 παξιμάδια, στο πλάι της βάσης.
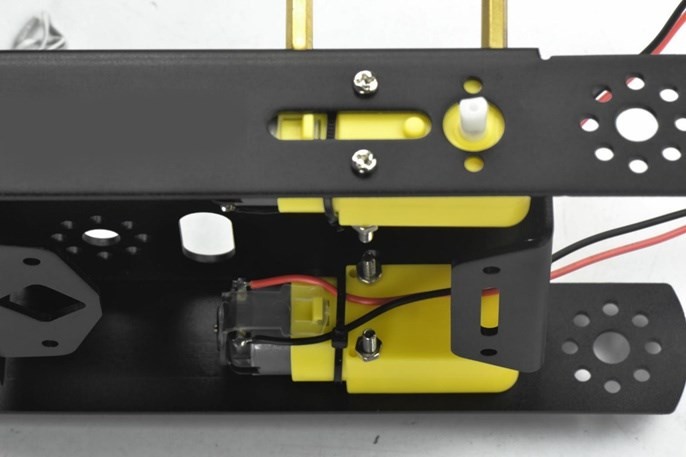
📌 Σημείωση: Σφίγγουμε μέχρι να μη κουνιέται. Δεν χρειάζεται να το παλέψουμε με όλη μας τη δύναμη.
🛞 Βήμα 3: Οι τροχοί
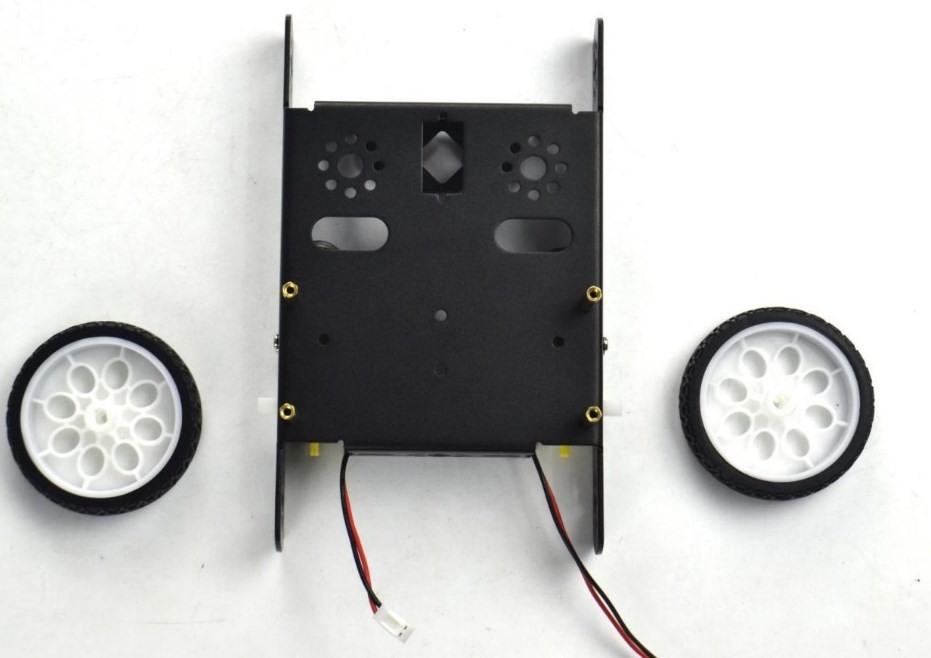
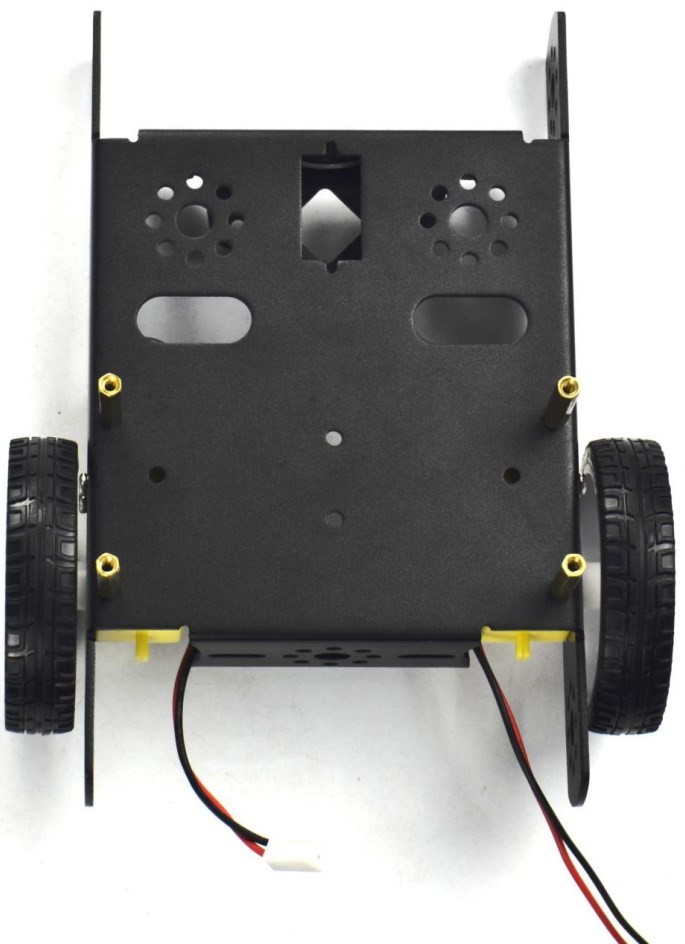
Πατήστε τον κάθε τροχό πάνω στον άξονα του κινητήρα, μέχρι να μπει ολόκληρος.
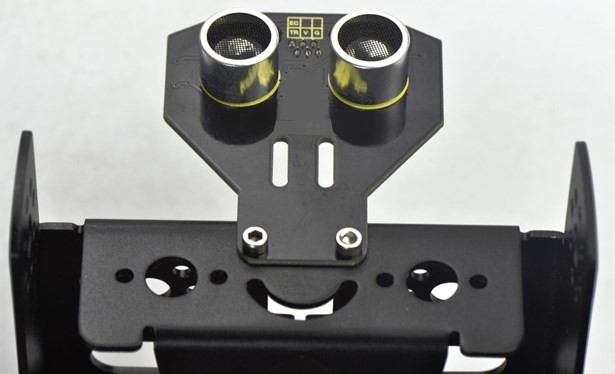
👀 Βήμα 4: Ο αισθητήρας απόστασης (υπέρηχοι)
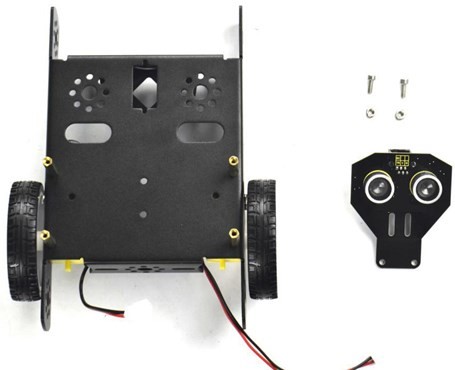
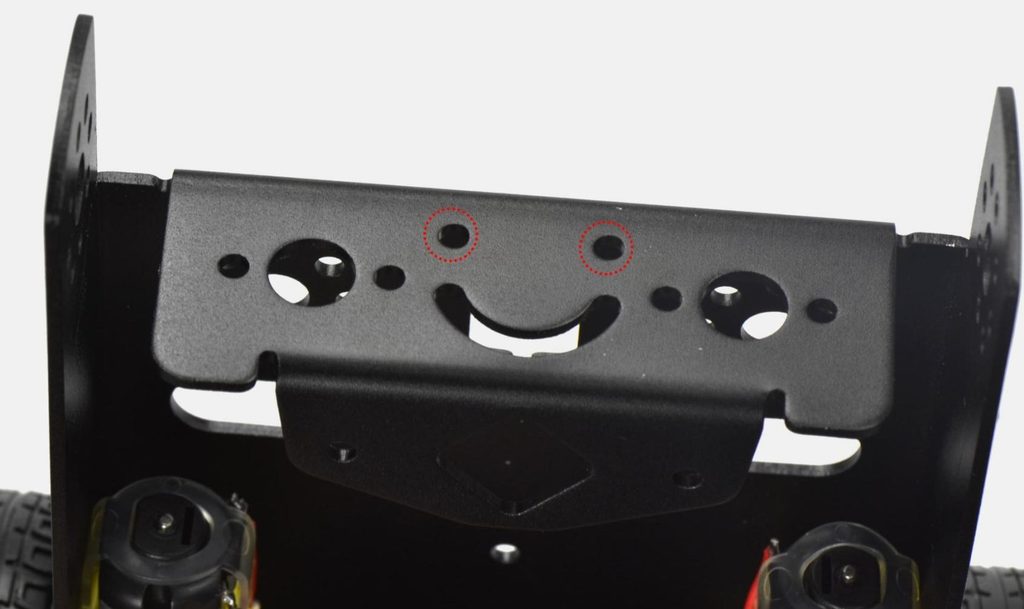
Είναι ο αισθητήρας με τα δύο «μάτια». Θα βρίσκεται μπροστά και θα «βλέπει» ό,τι είναι μπροστά στο ρομπότ. Χρειάζεστε 2 βίδες M3×8 και 2 παξιμάδια.
⚫ Βήμα 5: Ο αισθητήρας γραμμής και η μπίλια
Ο αισθητήρας γραμμής έχει τρία μικρά «μάτια» και κοιτάζει το πάτωμα. Θα τον βάλουμε από κάτω. Ακριβώς μαζί του στερεώνεται και η ατσάλινη μπίλια (W420) που κάνει το ρομπότ να γλιστράει μπροστά.
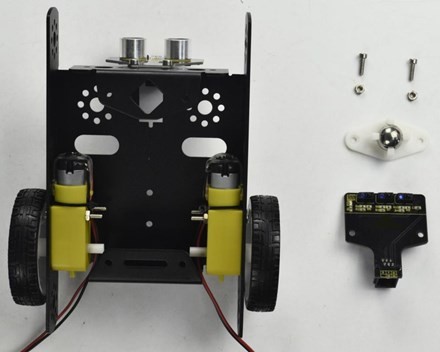
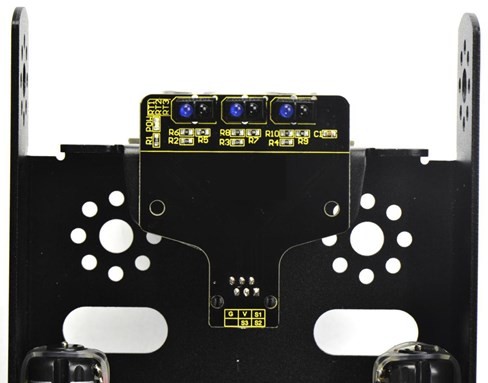
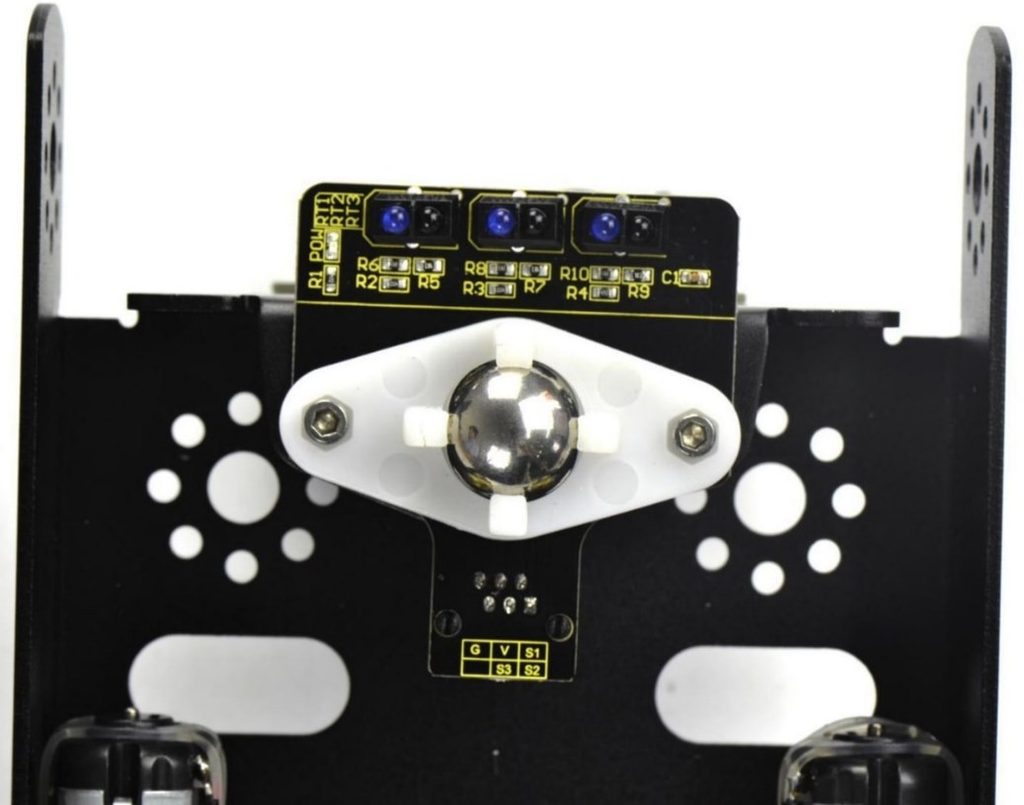
📌 Σημείωση: Γυρίστε τη μπίλια με το δάχτυλο. Πρέπει να κυλάει ελεύθερα προς όλες τις κατευθύνσεις.
🔋 Βήμα 6: Η θήκη μπαταριών
Η θήκη για τις 6 μπαταρίες AA στερεώνεται με 2 βίδες με επίπεδη κεφαλή (M3×8) και 2 παξιμάδια.
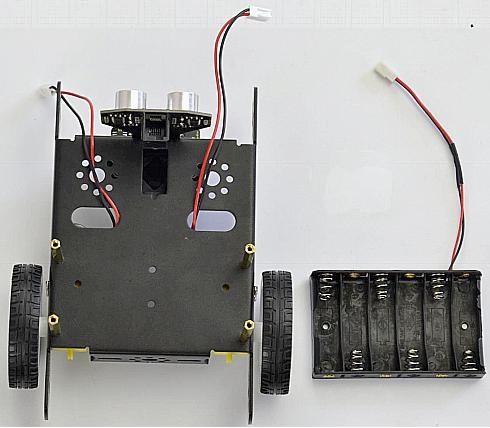
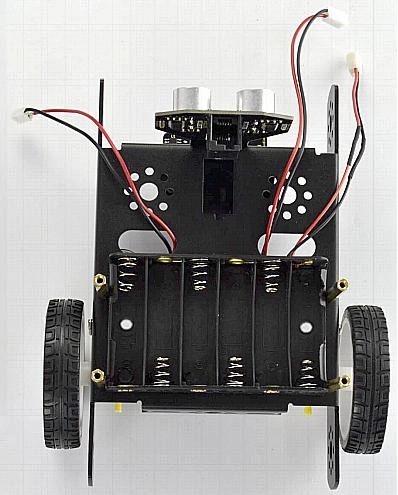
👀 Έλεγχος: κοιτάξτε τα μεταλλικά σημεία (πόλους) μέσα στη θήκη. Πρέπει να είναι καθαρά, χωρίς υπολείμματα πλαστικού. Αν δεν είναι, καθαρίστε τα προσεκτικά.
🧠 Βήμα 7: Ο εγκέφαλος (ο ελεγκτής)
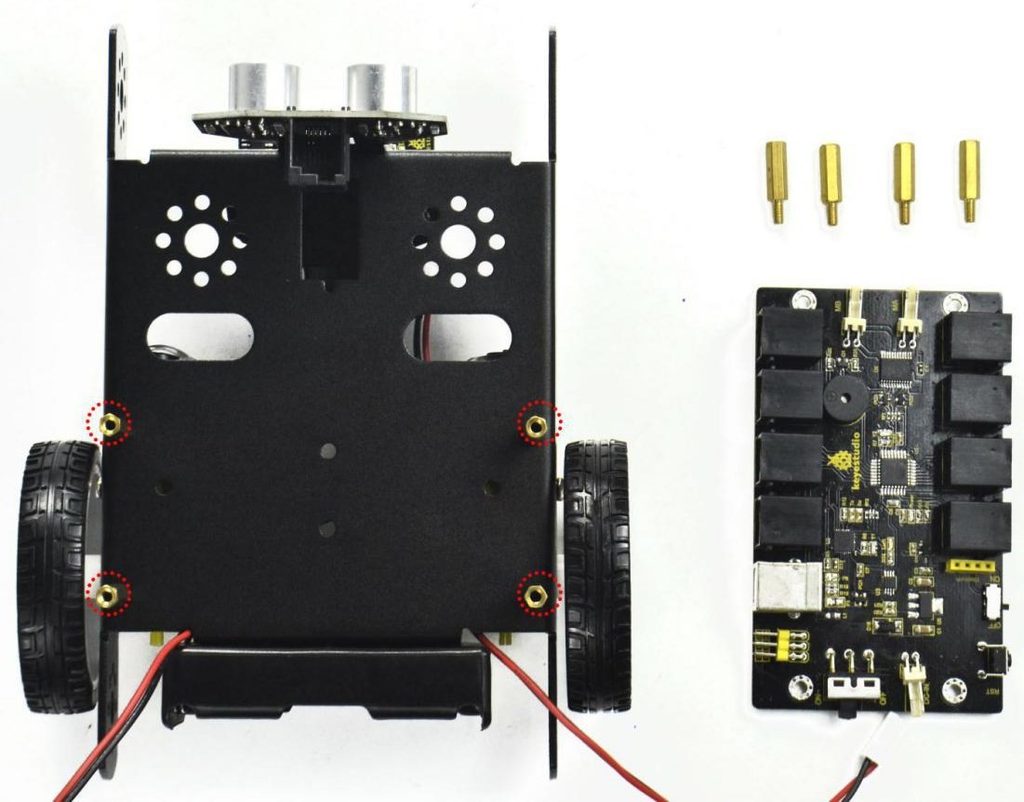
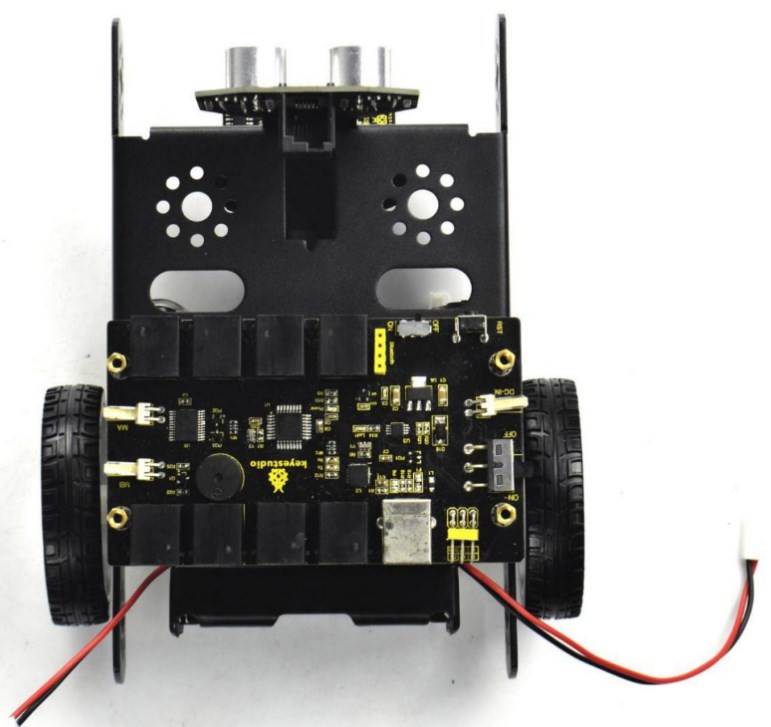
Ο ελεγκτής είναι η πλακέτα που «σκέφτεται» για το ρομπότ. Στερεώνεται πάνω στα 4 χάλκινα στηρίγματα που βάλαμε στο Βήμα 1, με 4 ακόμα χάλκινα στηρίγματα (M3×15+6).
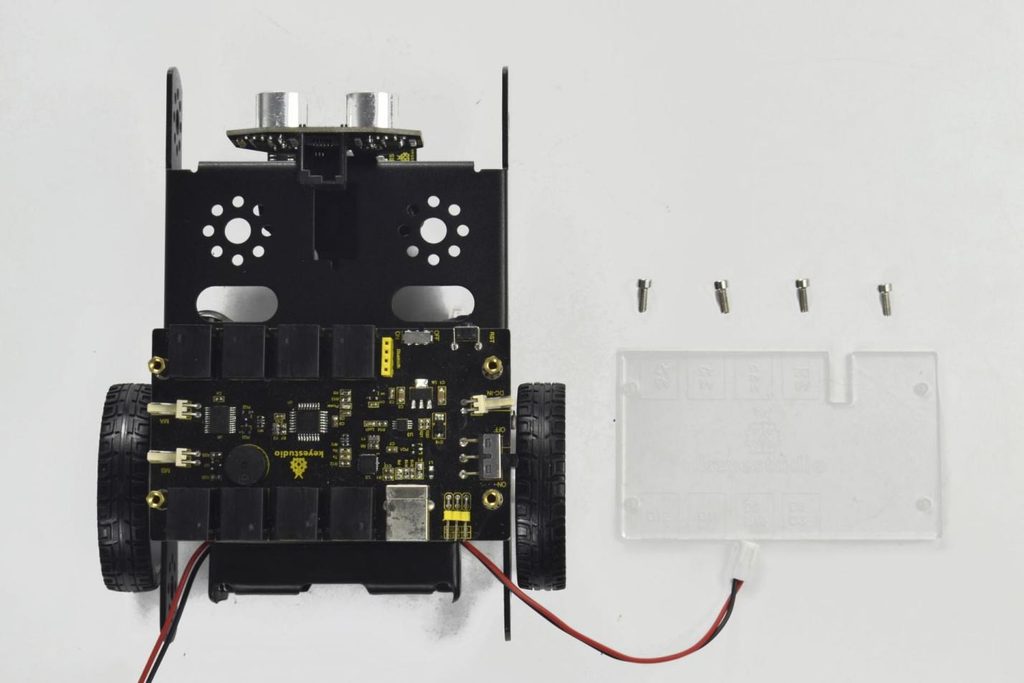
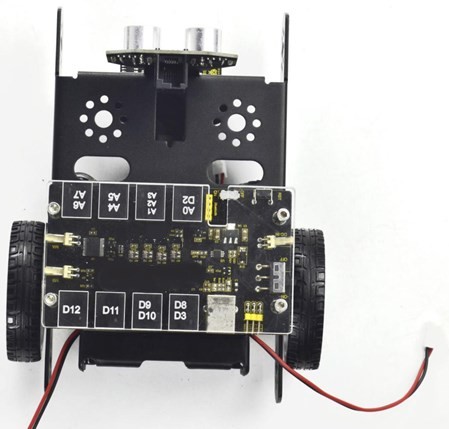
🪟 Βήμα 8: Το διάφανο καπάκι
Προστατεύει την πλακέτα. Βιδώστε το πάνω στον ελεγκτή με 4 βίδες M3×10.
🔌 Βήμα 9: Τα καλώδια
Μένουν τα καλώδια. Θα χρησιμοποιήσουμε 2 μπλε καλώδια RJ11: ένα κοντό (10 cm) και ένα μακρύ (20 cm).
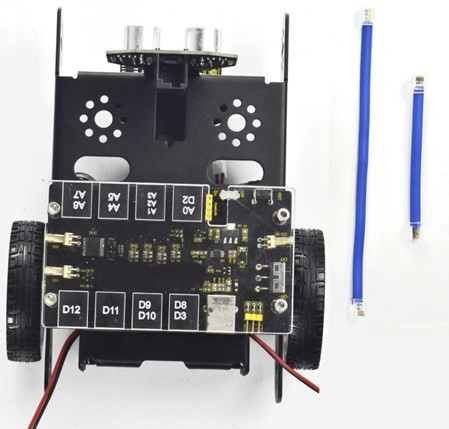
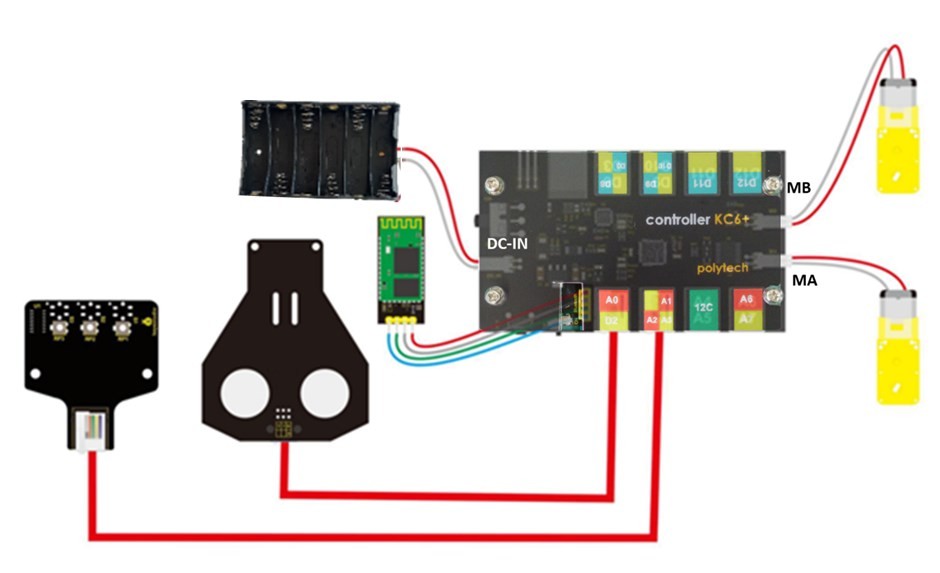
Ο πίνακας συνδέσεων:
- 🔵 Υπέρηχοι → θύρα A0/D2 (κοντό καλώδιο)
- 🔵 Αισθητήρας γραμμής → θύρα A1/A2/A3 (μακρύ καλώδιο)
- 🟡 Κινητήρας με κοντό καλώδιο → υποδοχή MA
- 🟡 Κινητήρας με μακρύ καλώδιο → υποδοχή MB
- 🔴 Θήκη μπαταριών → υποδοχή DC-IN
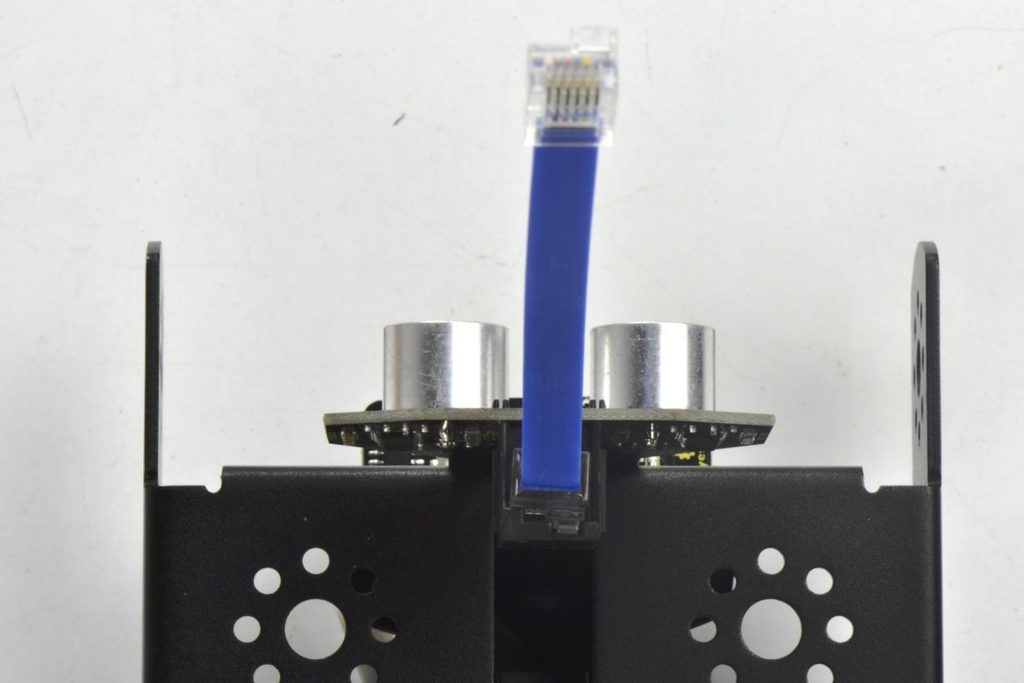
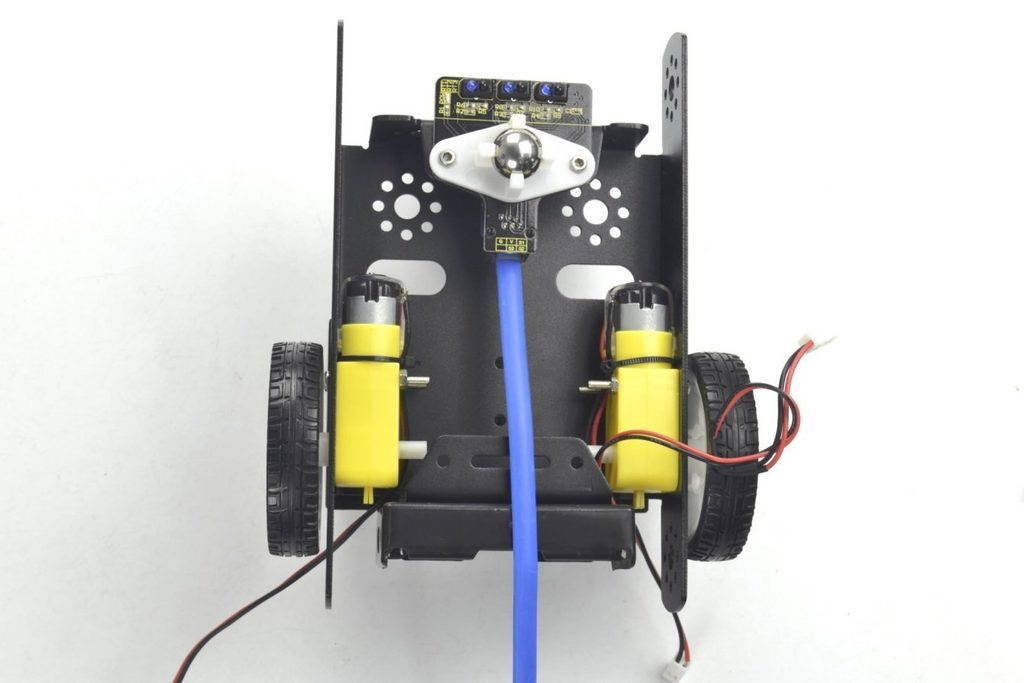
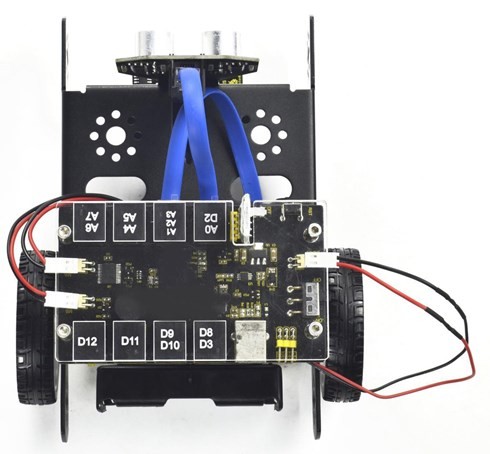
📌 Σημείωση: Το βύσμα RJ11 μπαίνει μόνο με έναν τρόπο και κάνει «κλικ». Μην το πιέζετε με δύναμη. Αν δεν μπαίνει, γυρίστε το.
📌 Σημείωση: Τη μονάδα Bluetooth δεν την συνδέουμε ακόμα, θα την δούμε αργότερα.
🏁 Τελικός οπτικός έλεγχος
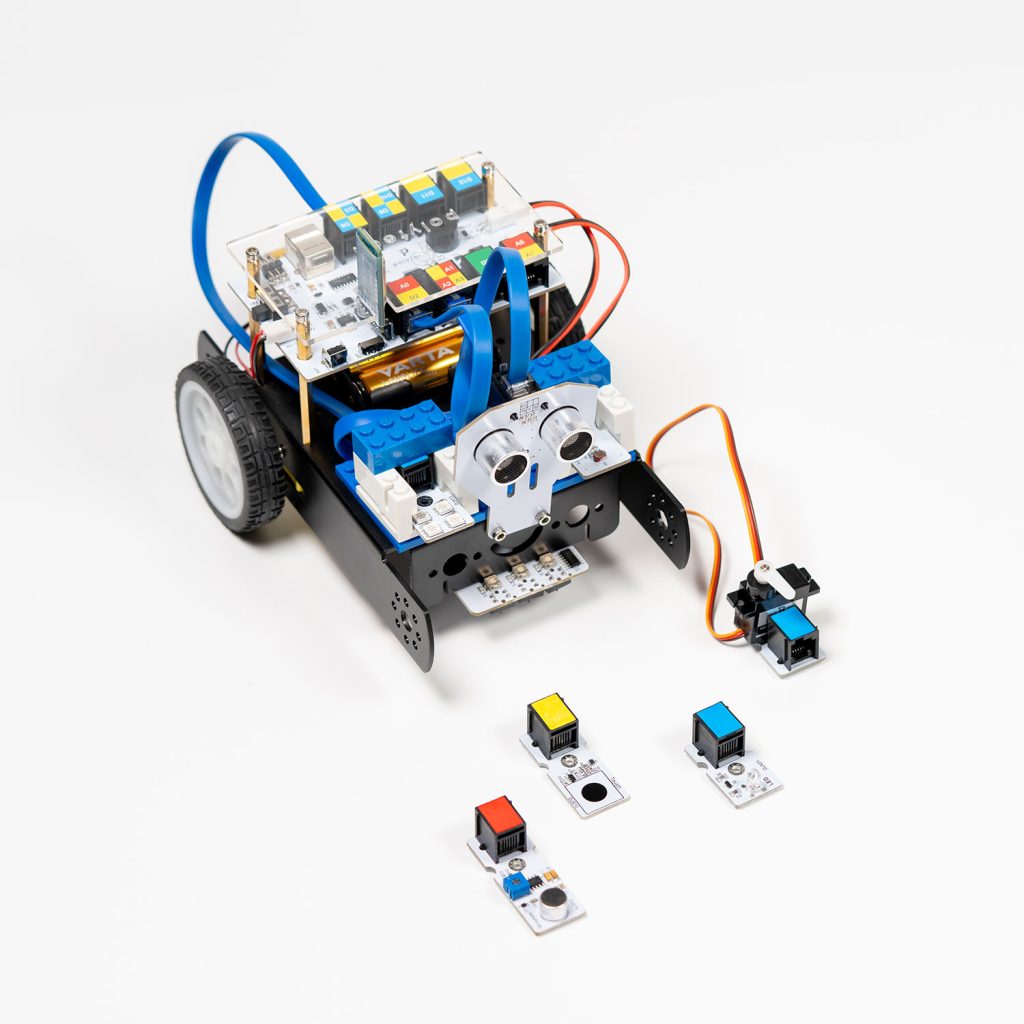
Έτοιμο! Συγκρίνετε το ρομπότ σας με τη φωτογραφία:
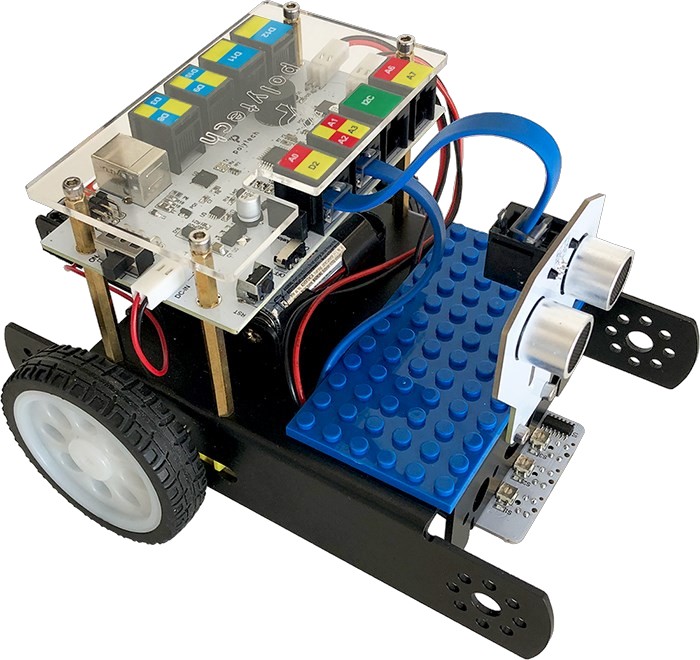
Τώρα, χωρίς να ανοίξετε τίποτα, ελέγξτε ένα ένα:
- ✅ Και οι 4 χάλκινες κολώνες στέκονται όρθιες και σφιχτές
- ✅ Οι 2 κινητήρες δεν κουνιούνται και δεν βγαίνουν από τη θέση τους
- ✅ Οι τροχοί γυρίζουν ελεύθερα, χωρίς να τρίβουν στη βάση
- ✅ Η μπίλια μπροστά κυλάει προς όλες τις κατευθύνσεις
- ✅ Ο αισθητήρας υπερήχων κοιτάζει προς τα εμπρός, σφιχτός
- ✅ Ο αισθητήρας γραμμής κοιτάζει προς το πάτωμα
- ✅ Οι βίδες και τα παξιμάδια είναι σφιχτά, δεν περίσσεψε ούτε βίδα!
- ✅ Τα βύσματα RJ11 είναι πατημένα μέχρι το τέλος και στις σωστές θύρες
- ✅ Ο κινητήρας με το κοντό καλώδιο είναι στο MA, με το μακρύ στο MB
- ✅ Κανένα καλώδιο δεν πιάνεται στους τροχούς
- ✅ Οι πόλοι της θήκης μπαταριών είναι καθαροί
Όταν τα τσεκάρετε όλα, φωνάξτε τον δάσκαλο για το τελικό ΟΚ! 🙋
🛠️ Συνήθη προβλήματα (και λύσεις)
- ✅ Η βίδα δεν μπαίνει: δεν είναι στο σωστό σημείο ή «στραβώνει». Ξεβιδώστε και ξαναδοκιμάστε ίσια.
- ✅ Ο τροχός τρίβει: σπρώξτε τον λίγο πιο πίσω στον άξονα.
- ✅ Το καλώδιο RJ11 δεν κάθεται: γυρίστε το βύσμα, μπαίνει μόνο μία φορά σωστά.
- ✅ Τα καλώδια δεν φτάνουν: έχετε μπερδέψει τους κινητήρες. Το κοντό καλώδιο είναι αριστερά (MA).
- ✅ Περίσσεψε εξάρτημα: σταματήστε και ελέγξτε τα βήματα. Κάτι ξεχάσατε.
🎉 Τι καταφέραμε
- ✔ Συναρμολογήσαμε ένα ολόκληρο ρομπότ
- ✔ Μάθαμε τα εξαρτήματα και τη δουλειά τους
- ✔ Κάναμε οπτικό έλεγχο σαν μηχανικοί
Στην επόμενη συνάντηση θα το κάνουμε να κινηθεί! 🚀