
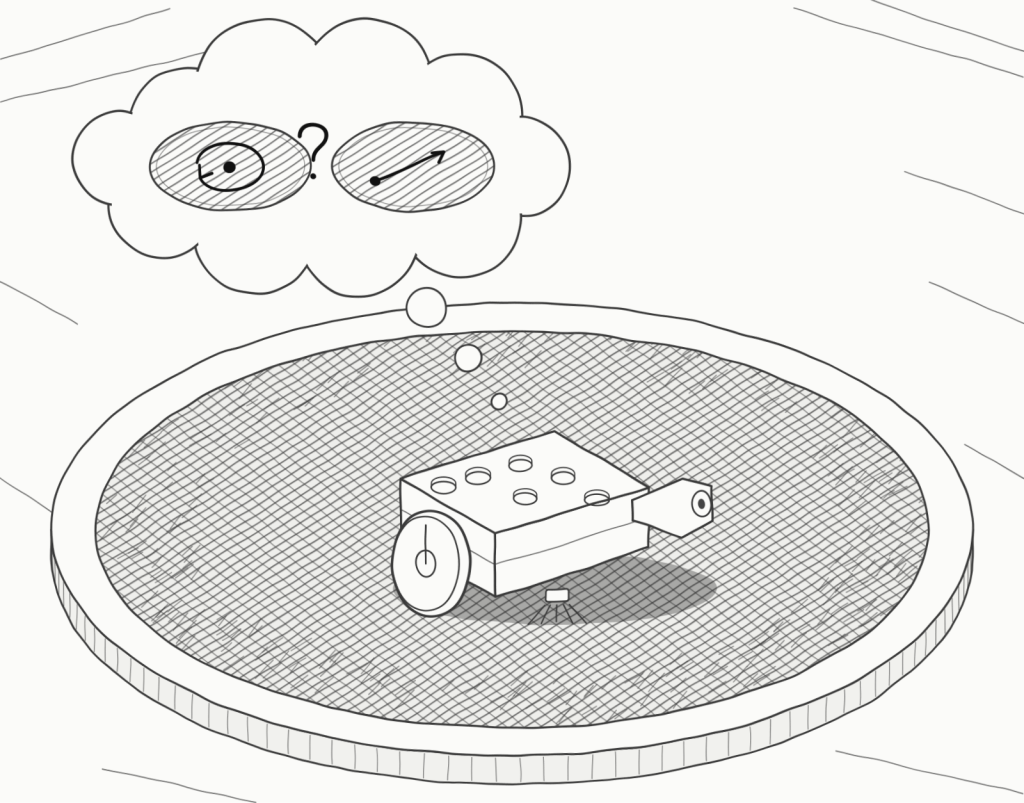

Μέχρι τώρα τα ρομπότ μας έτρεχαν ευθεία μπροστά μέχρι να σπρώξουν τον αντίπαλο. Λειτουργεί, αλλά μόνο μέχρι να βρεθείτε απέναντι σε ρομπότ που σκέφτεται λίγο περισσότερο. Σήμερα διαλέγουμε στρατηγική. Κάθε στρατηγική είναι ένας τρόπος να απαντήσει το ρομπότ σε δύο ερωτήσεις: πώς θα βρω τον αντίπαλο και πώς θα μείνω μέσα στην πίστα. Θα βρείτε παρακάτω τέσσερις ιδέες για να ξεκινήσετε. Μπορείτε να διαλέξετε μία, να τις αλλάξετε ή να εφεύρετε δική σας.
Πρώτα, τι βλέπει το ρομπότ μας;
Έχουμε δύο αισθητήρες:
- Αισθητήρας φωτός, στραμμένος προς τα κάτω. Η πίστα είναι άσπρη, με έναν μαύρο κύκλο γύρω-γύρω και πάλι άσπρο απ’ έξω.
- Αισθητήρας απόστασης. Τον βάζετε εσείς όπου θέλετε πάνω στο ρομπότ.
Σκεφτείτε: Το ρομπότ περνάει πάνω από τη μαύρη γραμμή και ο αισθητήρας λέει «μαύρο» δηλαδή χαμηλή αντανάκλαση φωτός. Μπορεί να καταλάβει από αυτό προς τα πού είναι το κέντρο της πίστας; Αν περάσει ολόκληρο τη γραμμή, τι θα δει μετά; Τι άλλο μπορεί να θυμάται το πρόγραμμα, ώστε να καταλάβει τι έγινε;
Στρατηγική 1: Το φορτηγό
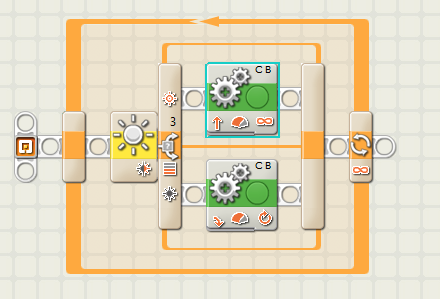
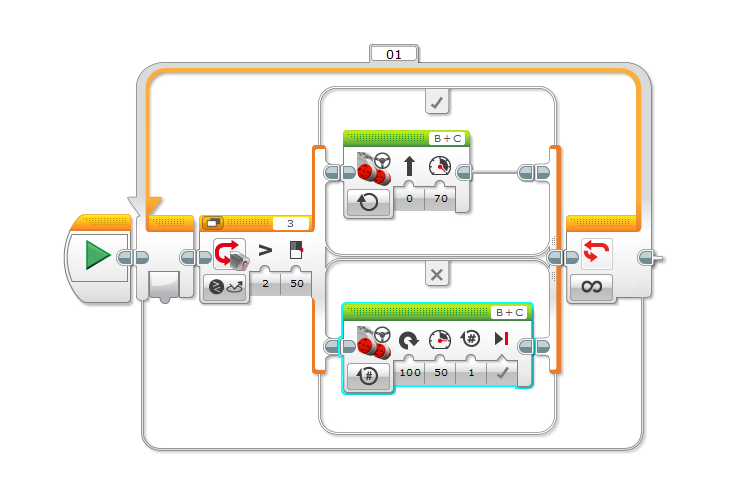
Το ρομπότ τρέχει ευθεία μπροστά και δεν σταματά. Είναι η πιο απλή στρατηγική και ήδη τη δοκιμάσατε την προηγούμενη φορά.
Τι χρειάζεστε:
- Μια επανάληψη που κινεί τα μοτέρ μπροστά.
- Έναν έλεγχο: αν ο αισθητήρας φωτός δει μαύρο, κάνε πίσω και στρίψε.
Σκεφτείτε: Τι θα κάνει το φορτηγό όταν ο αντίπαλος δεν βρίσκεται μπροστά του, αλλά στα πλάγια; Και αν ο αντίπαλος είναι πιο βαρύς;
Στρατηγική 2: Το ραντάρ
Το ρομπότ γυρίζει επιτόπου μέχρι ο αισθητήρας απόστασης να δει αντίπαλο. Τότε σταματά να γυρίζει και επιτίθεται.
Τι χρειάζεστε:
- Μια συνθήκη με τον αισθητήρα απόστασης: «αν η απόσταση είναι μικρότερη από …».
- Ένα όριο απόστασης. Μετρήστε στην πραγματική πίστα πόσο μακριά βλέπει ο αισθητήρας και διαλέξτε μόνοι σας το όριο.
Σκεφτείτε: Πόσο γρήγορα πρέπει να γυρίζει; Αν γυρίζει πολύ γρήγορα, προλαβαίνει ο αισθητήρας να «δει»; Τι θα συμβεί αν ο αντίπαλος κινείται και αυτός; Μήπως πρέπει να πάω λίγο μπροστά πριν αρχίσω να γυρίζω;
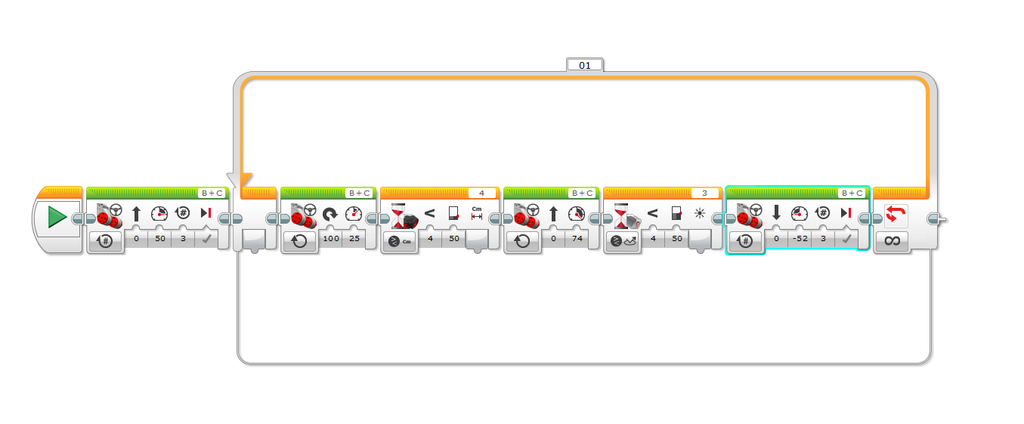
Στρατηγική 3: Η ενέδρα
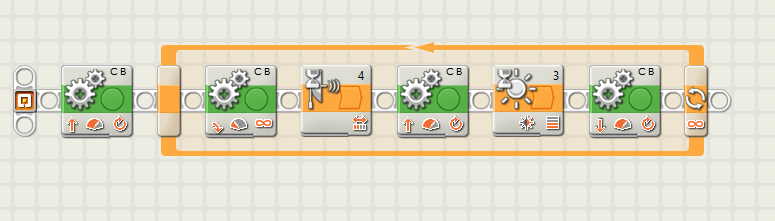
Το ρομπότ περιμένει ακίνητο. Όταν ο αντίπαλος μπει στην εμβέλεια του αισθητήρα, χτυπά.
Τι χρειάζεστε:
- Να περιμένετε μέσα σε έναν βρόχο, μέχρι ο αισθητήρας απόστασης να δει κάτι.
- Μια απόφαση: από πού θα ξεκινήσετε και προς τα πού θα κοιτάτε.
Σκεφτείτε: Τι κάνει το ρομπότ αν ο αντίπαλος δεν έρθει ποτέ; Και αν ο αντίπαλος είναι κι αυτός στην ενέδρα;
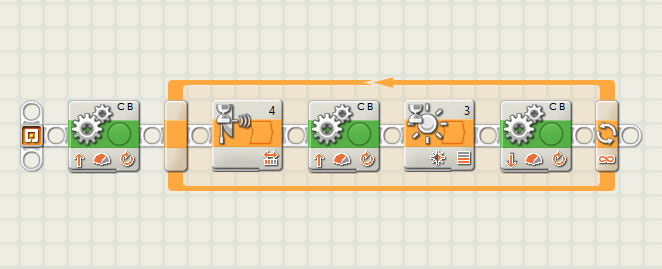
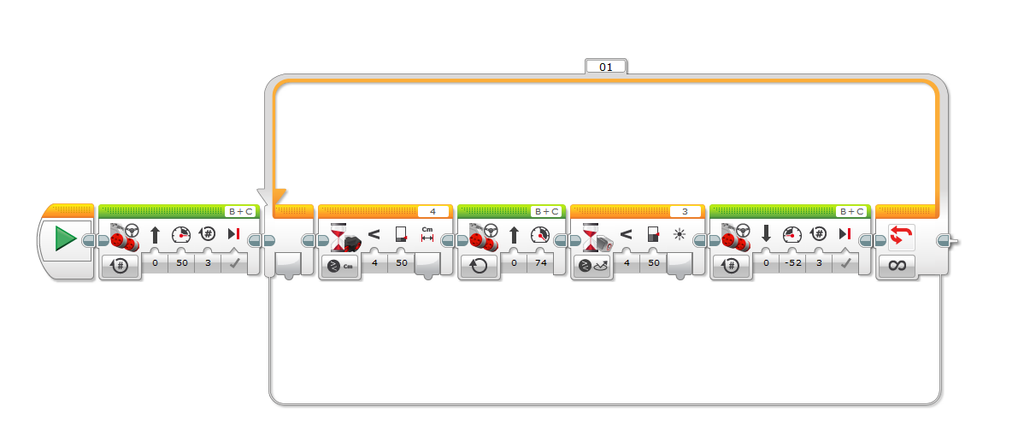
Στρατηγική 4: Η πλαγιοκόπηση
Ο αισθητήρας απόστασης κοιτάζει προς το πλάι, όχι μπροστά. Το ρομπότ κινείται και χτυπά τον αντίπαλο από τη μεριά.
Τι χρειάζεστε:
- Μια κατασκευή που να κρατά τον αισθητήρα στραμμένο προς το πλάι.
- Ένα πρόγραμμα που να αποφασίζει τι κάνει το ρομπότ τη στιγμή που ο αισθητήρας «βλέπει».
Σκεφτείτε: Τι «βλέπει» το ρομπότ όταν ο αισθητήρας είναι μπροστά και τι όταν είναι στο πλάι; Σε ποιες περιπτώσεις σας συμφέρει το ένα και σε ποιες το άλλο;
Τι πρέπει να προσέξετε
- Μετρήστε τη δική σας πίστα. Διαβάστε την τιμή του αισθητήρα φωτός πάνω στο άσπρο και πάνω στο μαύρο, και βάλτε το όριο ανάμεσά τους. Μια τιμή που δουλεύει σε άλλο τραπέζι μπορεί να μη δουλεύει στο δικό μας.
- Ταχύτητα και ασφάλεια. Αν το ρομπότ τρέχει πολύ γρήγορα, μπορεί να περάσει τη γραμμή πριν προλάβει να τη δει.
- Πού βρίσκεται ο αισθητήρας φωτός. Όσο πιο μπροστά είναι, τόσο νωρίτερα βλέπει τη γραμμή.
- Δοκιμάστε πολλές φορές. Ένας αγώνας που κερδίσατε μία φορά δεν δείχνει ότι η στρατηγική δουλεύει.
Όταν το ρομπότ δει μαύρο
Αυτή είναι η πιο ενδιαφέρουσα ερώτηση της μέρας. Το ρομπότ βλέπει μαύρο και πρέπει να αποφασίσει τι θα κάνει. Αλλά το ίδιο «μαύρο» μπορεί να σημαίνει διαφορετικά πράγματα:
- Έφτασα στην άκρη επειδή έτρεξα εγώ εκεί;
- Με έσπρωξε ο αντίπαλος και βρίσκομαι ήδη στην άκρη;
Σκεφτείτε: Αν με σπρώχνουν προς τα πίσω και δω τη γραμμή, μου συμφέρει να κάνω πίσω; Τι άλλο θα μπορούσα να κάνω; Η απάντηση αλλάζει ανάλογα με τη στρατηγική σας; Σκεφτείτε το για κάθε μία από τις τέσσερις.
Για προχωρημένους
- Δύο στρατηγικές σε μία. Ξεκινήστε με ραντάρ και, αν δεν δείτε κανέναν για αρκετή ώρα, αλλάξτε σε φορτηγό. Πώς θα μετρήσετε τον χρόνο στο πρόγραμμα;
- Ο αντίπαλος μπροστά και η γραμμή μαζί. Τι κάνει το ρομπότ όταν ο αισθητήρας απόστασης δείχνει αντίπαλο και ο αισθητήρας φωτός μαύρο ταυτόχρονα;
- Σχήμα και βάρος. Μέσα στους κανόνες, τι αλλαγή στην κατασκευή θα σας βοηθούσε περισσότερο στην ώθηση;
- Ποιος αξιολογεί; Μετά τους αγώνες, γράψτε στο τετράδιο ένα πράγμα που θα αλλάζατε στη στρατηγική σας και γιατί.
